+86 13163919000
 info@xinmeiintelligent.com
Un proveedor de máquinas de pulido robóticas
debe ofrecer más que un robot, una rueda de pulido y un presupuesto. Para los fabricantes industriales, el verdadero objetivo de compra es lograr un acabado superficial específico de forma consistente en todos los lotes de producción, sin generar pérdidas excesivas de material, retrabajos ni costes operativos elevados.Esta distinción es especialmente importante para las fábricas que fabrican grifos de latón, accesorios de baño de acero inoxidable, herrajes decorativos de metal, componentes de válvulas, piezas de automoción y productos metálicos de precisión.
En estas industrias, el aspecto superficial suele formar parte del valor comercial del producto. Rayones, reflejos irregulares, líneas de pulido, decoloración localizada y un acabado de bordes inconsistente pueden provocar quejas de los clientes, incluso cuando el componente cumple con sus requisitos dimensionales.
El pulido manual sigue siendo útil porque los operarios cualificados pueden reaccionar de inmediato a los cambios en el estado de la superficie.
Sin embargo, las diferencias de presión, movimiento, compuesto de pulido y técnica del operario se vuelven cada vez más difíciles de controlar a medida que aumenta el volumen de producción. El pulido robótico ofrece otro enfoque. Al combinar movimiento programable, contacto controlado, medios de pulido adecuados, fijaciones repetibles y secuencias de proceso estandarizadas, los fabricantes pueden desarrollar una operación de acabado más consistente.Sin embargo, la compra de un robot industrial no garantiza automáticamente un acabado espejo ni una superficie decorativa aceptable.
El mejor proveedor de máquinas de pulido robóticas para un proyecto es aquel que puede demostrar el acabado requerido en la pieza de trabajo real del comprador, establecer condiciones de procesamiento repetibles y verificar el resultado en condiciones de producción realistas.
Esta guía explica cómo evaluar proveedores, distinguir tecnologías de pulido, definir la calidad de la superficie, comparar configuraciones de máquinas, planificar pruebas de muestra y preparar una solicitud de cotización técnicamente relevante.
 ¿Qué es una máquina pulidora robótica?
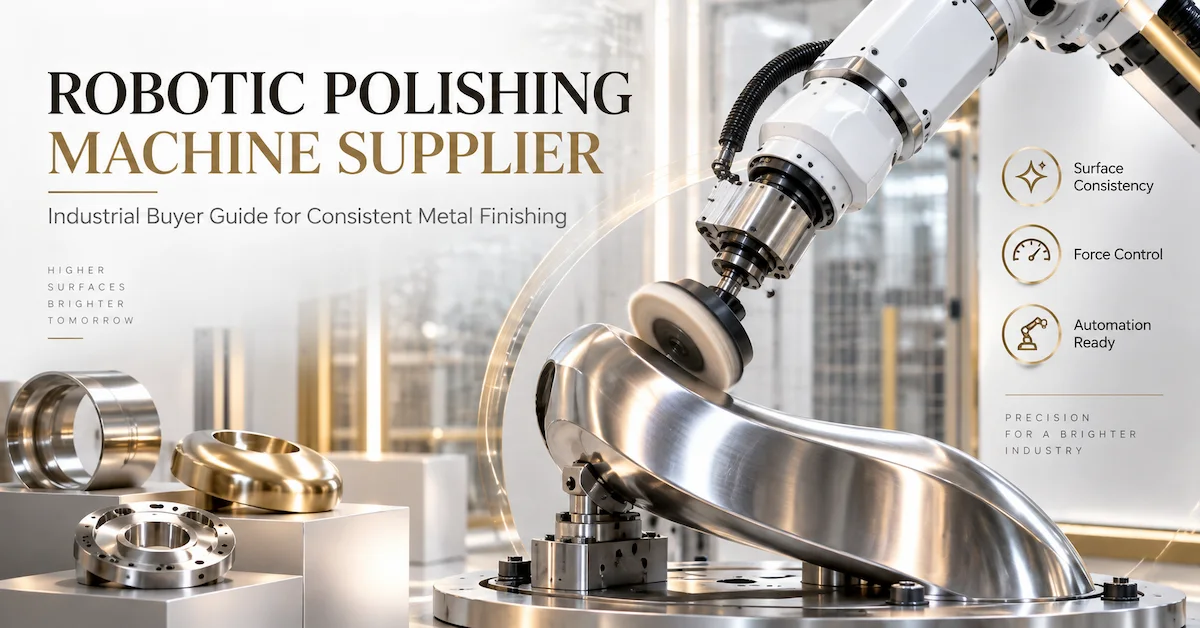
Una máquina pulidora robótica es un sistema automatizado de acabado de superficies que utiliza un robot industrial para manipular una herramienta de pulido o una pieza de trabajo siguiendo trayectorias de movimiento controladas.
Según su diseño, el sistema puede combinar:
-
Brazos robóticos industriales
-
Muelas de pulido y unidades de abrillantado
-
Cintas abrasivas o herramientas de acabado
-
Compuestos de pulido
-
Mecanismos de control de fuerza o cumplimiento
-
Sujeciones y pinzas para la pieza de trabajo
-
PLC y control del operador interfaces
-
Sistemas de seguridad y protección ambiental
-
Equipos de carga y descarga automáticos
El objetivo es que el proceso de pulido sea repetible, en lugar de depender completamente de la habilidad manual.
Un sistema de pulido robótico puede configurarse para diversos objetivos, como el acabado decorativo, el alisado de superficies, la eliminación controlada de arañazos, la preparación previa al recubrimiento y la mejora de la uniformidad visible de la superficie.
Sin embargo, estas aplicaciones pueden requerir herramientas de pulido y secuencias de proceso muy diferentes.
Una máquina diseñada para la preparación de superficies gruesas no es capaz automáticamente de producir un acabado decorativo de alto brillo.
Al evaluar a un proveedor de máquinas de pulido robótico, los compradores deben explicar primero cómo debe verse el componente terminado y qué superficies deben permanecer dimensionalmente inalteradas.
El proveedor debe recomendar una arquitectura de equipo basada en ese requisito.
¿Qué debería ¿Un proveedor de máquinas de pulido robóticas realmente cumple?
Los compradores industriales deben considerar los equipos de pulido como una solución de producción completa.
Un proveedor adecuado debe ser capaz de abordar cinco áreas interrelacionadas.
1. Desarrollo del proceso de acabado superficial
El proveedor debe comprender la relación entre el estado inicial de la superficie y el acabado deseado.
Esto incluye la selección de las etapas de pulido, los medios abrasivos, las condiciones de contacto, las trayectorias de procesamiento y los métodos de inspección.
2. Ingeniería de equipos
El robot, el mecanismo de pulido, los accesorios y el sistema de control propuestos deben ser adecuados para el componente.
Las especificaciones de la máquina deben explicarse en relación con la pieza de trabajo real, en lugar de presentarse como puntos de venta aislados.
3. Pruebas de muestras
El proveedor debe demostrar el proceso de acabado propuesto utilizando muestras representativas del cliente.
Las pruebas de muestras son particularmente importantes cuando la calidad visual es difícil de describir con un solo parámetro numérico.
4. Validación de la producción
El sistema debe lograr más de una muestra atractiva.
El comprador debe verificar la repetibilidad, el tiempo de ciclo completo, el uso de consumibles y la producción aceptable en una tanda de producción representativa.
5. Soporte durante el ciclo de vida
La capacitación, el mantenimiento, el reemplazo de herramientas de pulido, las piezas de repuesto, los cambios de programación y la resolución de problemas técnicos deben abordarse antes de la entrega del equipo.
La solución de automatización de pulido y rectificado robótico de Xinmei (de rectificado robótico) describe un enfoque de sistema que integra robots industriales, unidades de rectificado y pulido, accesorios de herramientas, sistemas de control, tecnología de fuerza constante y módulos de automatización configurables.
Para los compradores industriales, esto es más relevante que evaluar un brazo robótico de forma independiente de su proceso de acabado.
Pulido robótico vs. Rectificado robótico: ¿Cuál es la diferencia?
El rectificado y el pulido son operaciones de procesamiento de superficies relacionadas, pero sus objetivos principales son diferentes.
El rectificado generalmente se centra en la eliminación de material y la preparación de la superficie.
El pulido se centra en lograr la condición o apariencia final de la superficie especificada.Esta distinción modifica la configuración del equipo, la selección del abrasivo, la presión de contacto, el método de inspección y la economía de la producción.
| Comparación | Rectificado robótico | Pulido robótico |
|---|---|---|
| Objetivo principal | Eliminar el exceso de material y los defectos superficiales | Mejorar el acabado y la apariencia de la superficie |
| Operación típica | Eliminación de soldaduras, eliminación de rebabas, nivelación | Acabado fino, pulido, mejora del brillo |
| Herramientas comunes | Bandas abrasivas, abrasivos ruedas | Abrasivos finos, discos de pulido, herramientas de abrillantado |
| Remoción de material | A menudo más significativa | Generalmente controlada y relativamente limitada |
| Parámetros críticos | Tasa de remoción, geometría, fuerza | Consistencia del contacto, acabado, compuesto, apariencia |
| Problemas comunes de calidad | Remoción excesiva o defectos residuales | Arañazos, neblina, reflejo irregular, marcas de pulido |
| Aplicación típica | Fundiciones y piezas metálicas fabricadas | Herrajes decorativos y visibles componentes |
Un proceso de fabricación completo puede requerir ambas operaciones.
Por ejemplo, el cuerpo de un grifo de latón puede necesitar una corrección superficial inicial antes de un acabado y pulido progresivamente más finos.
Intentar crear el aspecto final directamente a partir de una pieza fundida en bruto puede resultar en un tiempo de pulido excesivo y un alto consumo de consumibles.
Los fabricantes que evalúen las etapas iniciales de remoción de material pueden consultar la guía independiente de XINMEI sobre soluciones de rectificado robótico para piezas metálicas.
En este artículo, el enfoque principal es la evaluación de proveedores para las etapas finales de pulido y acabado superficial.
¿Cómo deben los compradores definir la superficie pulida requerida?
El paso más importante antes de solicitar un presupuesto es establecer un acabado claro. especificación.
Términos como liso, brillante, alta calidad y acabado espejo se utilizan con frecuencia en las consultas de compra.
Desafortunadamente, estas descripciones no son lo suficientemente precisas como para servir como criterios fiables de aceptación del equipo.
Dos fabricantes pueden interpretar el mismo término de forma diferente.
Un fabricante puede considerar aceptable una superficie satinada brillante.
Otro podría esperar un acabado altamente reflectante con una distorsión visible muy limitada.Definir el acabado visual
Los compradores deben identificar si el componente requiere:
-
Acabado cepillado o direccional
-
Acabado satinado
-
Acabado fino uniforme
-
Pulido decorativo brillante
-
Acabado de alto brillo
-
Aspecto de espejo
Idealmente, estas descripciones deberían estar respaldadas por muestras físicas aprobadas.
La pieza de referencia aprobada es particularmente valiosa para productos donde la apariencia tiene un impacto comercial significativo.
Definir la rugosidad de la superficie Información relevante
La textura superficial se puede especificar mediante parámetros como Ra, Rz u otras medidas relevantes.
La norma ISO 21920-2:2021 proporciona terminología y parámetros estandarizados para la evaluación de la textura superficial basada en perfiles.
Sin embargo, la rugosidad superficial y el aspecto visual no son intercambiables.
Un componente puede cumplir con una medida de rugosidad especificada, pero aun así presentar líneas de pulido inaceptables, ondulaciones visibles o arañazos localizados.
Identificar superficies funcionales protegidas
No todas las áreas deben recibir el mismo tratamiento de pulido.
Los compradores deben identificar:-
Superficies de sellado
-
Roscas
-
Áreas de posicionamiento de precisión
-
Bordes delgados
-
Dimensiones críticas
-
Características de contacto o ensamblaje
El proceso de pulido debe evitar dañar estas características.
Establecer un método de inspección de apariencia
Acordar:
-
Condiciones de iluminación
-
Visualización distancia
-
Ángulo de inspección
-
Muestras de referencia aprobadas
-
Defectos aceptables e inaceptables
-
Zonas superficiales relevantes
-
Frecuencia de muestreo
Un proveedor de máquinas de pulido robóticas que solicita esta información está abordando el proyecto como un problema de calidad de producción, en lugar de simplemente como una venta de maquinaria.
¿Qué configuración de máquina de pulido robótica es la mejor?
No existe una única arquitectura de máquina adecuada para todas las aplicaciones de pulido de metales.
Las principales opciones difieren en cómo mueven la pieza de trabajo, posicionan la herramienta de pulido y coordinan las estaciones de procesamiento.
Pieza de trabajo sujeta por el robot Pulido
En este sistema, un robot sujeta el componente y lo presenta a una rueda de pulido fija u otra unidad de acabado.
Esto puede ser adecuado para componentes pequeños y medianos que se puedan sujetar de forma segura.
Entre las posibles ventajas se incluyen:
-
Un mecanismo de pulido de montaje rígido
-
Múltiples estaciones de pulido al alcance del robot
-
Orientación controlada de la pieza de trabajo
-
Acceso a varias superficies externas
-
Adaptabilidad a diferentes herramientas de pulido
Sin embargo, el diseño de la pinza, la carga útil del robot, la geometría de la pieza de trabajo y el posicionamiento seguro son esenciales.
Pulido con robot Herramienta
Para componentes más grandes o pesados, la pieza de trabajo puede permanecer inmóvil mientras el robot manipula la herramienta de pulido.
Este enfoque puede ser apropiado cuando mover la pieza de trabajo sería difícil.
El proveedor debe evaluar el peso de la herramienta, la fuerza de contacto, el acceso, las mangueras, los cables y el efecto de las fuerzas del proceso sobre el robot.
Celda de pulido robótico multiestación
Un sistema multiestación puede combinar varias operaciones de pulido dentro de una misma celda de producción.
Por ejemplo, una pieza de trabajo puede requerir un procesamiento inicial con abrasivo fino seguido de un pulido con otro medio abrasivo.
Las estaciones separadas pueden reducir las transferencias manuales y permitir una secuencia de acabado controlada.
Cómo comparar configuraciones
| Configuración | Aplicación óptima | Principal Ventaja | Limitación principal |
|---|---|---|---|
| El robot mueve la pieza | Piezas repetitivas pequeñas o medianas | Acceso a múltiples estaciones de pulido | Restricciones de agarre y carga útil de la pieza |
| El robot mueve la herramienta de pulido | Componentes grandes o fijos | Posicionamiento flexible de la herramienta | Consideraciones sobre el peso y la rigidez de la herramienta |
| Máquina de pulido dedicada | Geometrías simples y repetibles | Concepto de producción sencillo | Menor flexibilidad para formas complejas |
| Robótica multiestación celda | Varias etapas de acabado | Secuencia de proceso integrada | Mayor complejidad de ingeniería |
| Línea de pulido totalmente automatizada | Producción estable de alto volumen | Manipulación reducida y rendimiento escalable | Mayor inversión y alcance de integración |
La configuración más adecuada debe elegirse tras examinar muestras reales de piezas.
Por qué es importante el control de fuerza constante en el pulido robótico
El contacto constante es uno de los principales desafíos del pulido robótico.
Una rueda de pulido no se comporta como una herramienta de corte rígida.
Su área de contacto y presión efectiva pueden variar debido a la compresión de la herramienta, el desgaste, la geometría de la pieza y el movimiento. dirección.
Por lo tanto, un robot que sigue las mismas coordenadas programadas puede producir resultados superficiales diferentes en piezas de trabajo ligeramente distintas.
Problemas causados por una fuerza de contacto excesiva
Una presión excesiva puede contribuir a:
-
Eliminación innecesaria de material
-
Sobrecalentamiento de la superficie
-
Distorsión de secciones delgadas
-
Bordes redondeados
-
Patrones de pulido irregulares
-
Mayor desgaste de la herramienta
-
Brillo inconsistente
Problemas causados por un contacto insuficiente Fuerza
Una presión insuficiente puede provocar:
-
Acabado incompleto
-
Finas rayaduras residuales
-
Brillo inconsistente
-
Pases de pulido adicionales
-
Mayor tiempo de procesamiento
Retroalimentación de fuerza y cumplimiento
Un sistema de pulido puede utilizar retroalimentación de fuerza activa, cumplimiento pasivo o una combinación de mecanismos.
La solución adecuada depende del acabado requerido, la variación del componente, el comportamiento de la herramienta de contacto y el método de procesamiento.
Publicación de XINMEI Sistema de automatización de pulido robótico describe un control de fuerza constante con retroalimentación en tiempo real que compensa las variaciones en el tamaño y la geometría de la pieza.
Los compradores deben confirmar la configuración exacta del control de fuerza incluida en el equipo propuesto.
El proveedor también debe demostrar el rendimiento en el producto real en lugar de basarse exclusivamente en las especificaciones del controlador.
Muelas de pulido, abrasivos y compuestos: ¿Qué deben evaluar los compradores?
El medio de pulido es fundamental para el resultado final de la superficie.
Incluso un sistema robótico bien diseñado tendrá dificultades para producir acabados uniformes si la herramienta de pulido no es adecuada o su estado no se controla correctamente.
Muelas de pulido
Las diferentes muelas de pulido tienen diferentes características de contacto.
Dependiendo del Aplicación, los proveedores pueden evaluar:
-
Drones de pulido de algodón
-
Drones de pulido de tela
-
Herramientas de pulido a base de sisal
-
Drones de acabado no tejidos
-
Drones de láminas
-
Otros medios de pulido especializados
Cada tipo se comporta de manera diferente bajo carga.
La rigidez y la construcción del disco influyen en el área de contacto, la acción de pulido, el acceso a los bordes y la capacidad de seguir superficies curvas.
Compuestos de pulido
Los compuestos pueden influir en la acción de corte o acabado y en la apariencia de la superficie final.
La selección depende de en el material de la pieza, el estado inicial, el tipo de rueda de pulido y el acabado deseado.
Los compradores deben considerar el consumo de compuesto, el método de aplicación, los residuos, los requisitos de limpieza y la compatibilidad con los procesos de fabricación posteriores.
Secuencia de abrasivos
Algunas piezas requieren abrasivos progresivamente más finos antes del pulido final.
Por ejemplo:
-
Corregir defectos superficiales mayores.
-
Reducir las marcas de rectificado grueso.
-
Refinar la textura superficial.
-
Realizar el pulido o abrillantado final.
-
Limpiar e inspeccionar el componente terminado.
La secuencia exacta debe establecerse mediante muestras. Pruebas.
Desgaste de la herramienta de pulido
A medida que las muelas de pulido y otros medios se desgastan, su diámetro efectivo, flexibilidad, área de contacto o estado de trabajo pueden cambiar.
El proveedor debe explicar cómo el equipo mantiene la consistencia del proceso a medida que los consumibles envejecen.
Entre los posibles métodos se incluyen el seguimiento de la vida útil de la herramienta, el reemplazo planificado, la compensación de posición o las funciones de control de fuerza adecuadas.
Estas características deben confirmarse para la máquina propuesta.
¿Cómo afecta el material de la pieza de trabajo al pulido robótico?
La selección del material influye en el comportamiento de la herramienta de pulido, la calidad del acabado, el tiempo de procesamiento y el uso de consumibles.
Un proveedor nunca debe asumir que la configuración validada en un metal funcionará de forma idéntica en otro.
Acero inoxidable
Los componentes de acero inoxidable pueden requerir un control cuidadoso del calor, la selección del abrasivo y la contaminación de la superficie.
Para acero inoxidable decorativo Acero: la uniformidad del pulido suele ser importante en superficies visibles, tanto curvas como planas.
El comprador también debe considerar si el componente terminado requiere limpieza posterior o un proceso de pasivación.
Aleaciones de latón y cobre
El latón se utiliza ampliamente en grifos, válvulas, accesorios de fontanería y elementos decorativos.
Una solución de pulido robótico para productos de latón debe tener en cuenta el estado inicial de fundición o mecanizado, la geometría de la pieza, la fuerza de contacto, la protección de los bordes y el aspecto final.
Para componentes destinados a galvanoplastia, los requisitos de preparación de la superficie deben coordinarse con el proceso de galvanoplastia posterior.
Aluminio
El aluminio puede presentar dificultades relacionadas con su superficie relativamente blanda, la carga abrasiva, el calor y las marcas de pulido no deseadas.
La herramienta y el compuesto adecuados deben validarse en la aleación específica.
También deben evaluarse los riesgos de polvo e incendio durante el pulido. aluminio u otros metales combustibles relevantes.
Aleación de zinc
Los productos decorativos de aleación de zinc pueden tener superficies curvas o con detalles.
El proceso de pulido debe controlar la eliminación de material y evitar dañar elementos delgados, esquinas e interfaces dimensionales.
Acero al carbono
Los requisitos de pulido del acero al carbono dependen en gran medida de si el objetivo es mejorar la apariencia, preparar el recubrimiento o lograr un acabado superficial controlado.
Deben considerarse conjuntamente el estado inicial de la superficie y el tratamiento protector posterior.
El proceso de pulido final debe desarrollarse utilizando el grado de material real del cliente y muestras de producción.
Aplicaciones del pulido robótico en la fabricación industrial
Un proveedor de máquinas de pulido robótico debe comprender los requisitos del cliente objetivo. industria.
El mismo concepto de equipo puede servir para varias industrias, pero los criterios de aceptación pueden diferir significativamente.
Fabricación de grifería y sanitarios
Los cuerpos de grifos, manijas, válvulas angulares y accesorios de baño suelen tener superficies visibles que influyen en las decisiones de compra del cliente.
En estos productos, una reflexión inconsistente o defectos de pulido localizados pueden provocar el rechazo, incluso si la pieza sigue siendo funcional.
Los requisitos importantes incluyen:
-
Aspecto uniforme
-
Procesamiento controlado de superficies curvas
-
Protección de las zonas roscadas y de sellado
-
Secuencia de pulido estable
-
Calidad superficial repetible en toda la superficie. lotes
Las fábricas que producen componentes sanitarios de latón también deben evaluar la compatibilidad con operaciones posteriores de chapado o recubrimiento.
Componentes de válvulas y fontanería
Los cuerpos de válvulas, volantes y accesorios relacionados pueden requerir un tratamiento superficial localizado.
No todas las superficies necesitan pulido decorativo.
En muchos casos, el proveedor debe separar las superficies de mecanizado funcionales de las áreas exteriores que requieren una mejor apariencia.
Esta distinción ayuda a evitar procesos innecesarios.
Herrajes arquitectónicos y de control de puertas
Las manijas, cerraduras, bisagras y ciertos componentes de control de puertas pueden requerir acabados visibles uniformes.
Un sistema de pulido robótico puede ser útil para familias de productos repetibles con requisitos de superficie claramente definidos.
Componentes para automóviles y motocicletas
Las aplicaciones para automóviles pueden incluir componentes metálicos visibles, seleccionados Carcasas, soportes y otras piezas que requieren un tratamiento superficial controlado.
El proceso debe evitar dañar dimensiones o características relevantes para el ensamblaje y la función.
No se debe asumir que un acabado decorativo de alto brillo es necesario para todos los componentes automotrices.
Herrajes metálicos de precisión
Los fabricantes de herrajes industriales pueden producir una amplia variedad de componentes con diferentes formas y requisitos de acabado.
Para la producción mixta, el cambio de utillaje, la gestión del programa y la flexibilidad de las herramientas de pulido se convierten en criterios de compra importantes.
Fundiciones metálicas y componentes fabricados
Los productos fundidos y fabricados pueden requerir corrección superficial antes del pulido final.
El proveedor debe evaluar si el sistema de pulido robótico debe incluir una etapa de rectificado preliminar.
En muchos casos, dividir la corrección superficial y el pulido final en operaciones separadas mejora el control del proceso.
¿Cómo debe ser la calidad del pulido? ¿Medición?
La calidad del pulido robótico debe evaluarse mediante una combinación de apariencia, textura superficial, comprobaciones dimensionales y repetibilidad.
Ninguna medición por sí sola describe completamente todos los acabados decorativos.
Medición de la textura superficial
Parámetros como Ra pueden ayudar a definir parte del requisito de la superficie.
Sin embargo, la rugosidad por sí sola puede no detectar arañazos, ondulaciones o defectos locales visualmente indeseables.
El método de medición seleccionado debe corresponder al requisito de calidad real.
Inspección visual
La apariencia visual se evalúa a menudo utilizando piezas de referencia aprobadas y condiciones de inspección definidas.
Estas condiciones deben especificar la distancia de visualización, la iluminación, la orientación de la superficie y las reglas de aceptación de defectos.
Medición del brillo
Cuando sea apropiado, la medición del brillo puede proporcionar información adicional sobre la superficie. reflectividad.
Sin embargo, las mediciones de brillo deben interpretarse según el material, la geometría y el método utilizado.
Inspección dimensional
El pulido modifica las superficies del material.
Por lo tanto, deben inspeccionarse las dimensiones y los bordes críticos, ya que una eliminación involuntaria podría afectar la función o el ensamblaje.
Pruebas de repetibilidad
El proveedor debe demostrar que se puede mantener una calidad aceptable en varias piezas.
La prueba debe tener en cuenta las variaciones realistas en los componentes en bruto y los consumibles de pulido.
La cuestión central de la aceptación no es si la máquina puede producir una muestra visualmente impresionante, sino si puede reproducir el acabado aprobado dentro de las condiciones de producción acordadas.
Por qué son esenciales las pruebas de pulido de muestras antes de la compra
Las pruebas de muestras son una de las formas más efectivas de reducir el riesgo en la compra de equipos.
Un robot Una máquina pulidora puede funcionar correctamente en una demostración del proveedor, pero su rendimiento puede variar en el componente específico del comprador.
La prueba correcta debe utilizar muestras de producción representativas.
Paso 1: Proporcionar piezas reales
Las muestras deben representar las condiciones normales de producción.
Cuando la variación de la pieza en bruto sea importante, el lote de prueba debe incluir diferencias representativas en la geometría y el estado de la superficie.
Paso 2: Acordar el acabado deseado
Antes de la prueba, establezca el aspecto requerido o los parámetros de superficie medibles.
Una muestra de referencia es especialmente útil para productos decorativos.
Paso 3: Desarrollar el proceso de pulido
El proveedor selecciona la configuración de la máquina, el medio de pulido, la estrategia de movimiento y las condiciones de contacto.
Puede ser necesario realizar más de una prueba.
Paso 4: Evaluar la primera prueba Resultados
Verificar:
-
Reflejo irregular
-
Arañazos restantes
-
Eliminación excesiva de material
-
Daños en los bordes
-
Sobrecalentamiento localizado
-
Áreas sin pulir
-
Contaminación de la superficie
Paso 5: Optimizar el proceso
Ajustar las herramientas y los parámetros de pulido según sea necesario.
El objetivo debe ser una calidad de producción estable, no simplemente la demostración más rápida.
Paso 6: Repetir la prueba Partes
Procesar un lote representativo para evaluar la consistencia y el tiempo de ciclo práctico.
La prueba debe considerar el estado de la herramienta y la variación realista de la pieza.
Paso 7: Documentar los resultados
Un informe de prueba útil identifica la muestra, el material, el proceso de pulido, el método de inspección, los resultados y los riesgos técnicos restantes.
El flujo de trabajo documentado del proyecto de XINMEI incluye pruebas de muestra y evaluación del proceso antes de confirmar la configuración final del equipo.
Esta etapa permite a los compradores e ingenieros evaluar si el concepto de acabado propuesto es técnicamente viable.
Defectos comunes de pulido y sus posibles causas
Un proveedor debe comprender los defectos superficiales comunes y explicar cómo el proceso propuesto intenta prevenirlos.
| Defecto | Posible causa | Qué debe hacer el proveedor Evaluar |
|---|---|---|
| Brillo irregular | Condiciones de contacto o proceso inconsistentes | Fuerza, trayectoria de la herramienta, estado del medio |
| Arañazos visibles | Acabado previo insuficiente o contaminación | Secuencia de abrasión y limpieza |
| Niebla | Medio de acabado o secuencia de proceso incorrectos | Condiciones de la rueda, compuesto y procesamiento |
| Bordes sobrepulidos | Tiempo de contacto o permanencia excesivo | Compensación de la trayectoria y el contacto |
| Superficie no alcanzada áreas | Acceso o posicionamiento deficientes | Alcance del robot, fijaciones, orientación |
| Sobrecalentamiento de la superficie | Fricción excesiva o parámetros inadecuados | Presión, velocidad, comportamiento del material |
| Aspecto inconsistente del lote | Desgaste de consumibles o variación de la pieza en bruto | Gestión de la vida útil de las herramientas y calidad de entrada |
| Residuos de compuesto | Limpieza o control de aplicación inadecuados | Selección del compuesto y proceso de limpieza |
Estos defectos son puntos de partida para el diagnóstico, no prueban una única causa raíz.
Un proveedor cualificado Se deben investigar las muestras que fallaron antes de prescribir cambios.
¿Qué especificaciones técnicas deben comparar los compradores?
Las cotizaciones de equipos de pulido a menudo enfatizan la capacidad de carga del robot, el alcance o la repetibilidad del movimiento.
Estas especificaciones son importantes, pero no son suficientes para determinar la capacidad de acabado.
El comprador debe evaluar el sistema de pulido completo.
| Especificaciones | Por qué es importante | Qué solicitar |
|---|---|---|
| Carga útil del robot | Soporta carga de herramientas o piezas | Carga útil aprobada para la aplicación completa |
| Alcance del robot | Determina el acceso a las áreas de pulido | Análisis de alcance e interferencias |
| Unidad de pulido | Determina el proceso de acabado | Tipo de herramienta, motor, estructura, condiciones de funcionamiento |
| Método de control de fuerza | Influye en el contacto Consistencia | Descripción y evidencia de prueba |
| Medios de pulido | Afecta la apariencia y el consumo | Especificaciones de la rueda, abrasivo y compuesto |
| Diseño del dispositivo de sujeción | Controla la posición de la pieza de trabajo | Concepto del dispositivo de sujeción y método de cambio |
| Número de estaciones | Influye en la secuencia del proceso | Disposición y funciones de las estaciones |
| Tiempo de ciclo completo | Determina la capacidad | Estimación medida o basada en pruebas |
| Superficie Calidad | Determina la aceptación | Método de inspección y muestras aprobadas |
| Disposiciones de seguridad | Protege a los operarios y al equipo | Alcance de seguridad específico del proyecto |
| Gestión del polvo | Controla las emisiones del proceso | Estrategia de extracción compatible con el material |
| Interfaces de automatización | Compatible con la integración en línea | Interfaces de control y mecánicas incluidas |
Al revisar estas especificaciones, los compradores deben distinguir entre las características estándar del equipo, los módulos opcionales y la ingeniería específica del proyecto.
¿Qué hace una máquina pulidora robótica? ¿Costo?
Una comparación de precios fiable requiere una definición clara del alcance del proyecto.
Una estación de pulido robótica sencilla y una línea de pulido multiestación integrada pueden tener costos significativamente diferentes.
Entre los factores de costo importantes se incluyen:
-
Configuración del robot
-
Cantidad y tipo de unidades de pulido
-
Hardware de control de fuerza
-
Sistemas de abrasión y pulido
-
Accesorios personalizados
-
Aplicación del compuesto de pulido
-
Carga y descarga de piezas
-
Visión Posicionamiento
-
Sistemas de seguridad
-
Controles de polvo y ambientales
-
Programación y desarrollo de procesos
-
Pruebas de muestras
-
Instalación y puesta en marcha
La cotización más económica puede no ofrecer el menor costo de producción.
Un sistema de menor precio que requiera correcciones manuales frecuentes o produzca variaciones de apariencia inaceptables puede generar mayores gastos operativos.
Evaluar el costo por pieza pulida aceptada
Una comparación práctica utiliza:
Costo de pulido por pieza aceptada = Costo total de pulido relevante ÷ Número de piezas terminadas aceptadas
Los costos relevantes pueden incluir mano de obra, propiedad del equipo, consumibles, energía, mantenimiento, limpieza, desperdicio, retrabajo y tiempo de inactividad.
Para la planificación de la producción, un proveedor debe ayudar a estimar el ciclo completo de pulido, incluyendo la carga, la sujeción, el contacto con la herramienta, la transferencia, la descarga y las inspecciones necesarias.
Estas suposiciones deben documentarse.
Evite promesas de retorno de la inversión sin fundamento
Ningún proveedor puede prometer de forma fiable un porcentaje fijo de reducción de costos sin analizar el proceso de producción actual del cliente.
El resultado financiero real depende del volumen de producción, las horas de operación, los costos laborales, el estado inicial de la superficie, el consumo de herramientas, la producción aceptada y la inversión en equipos.
Una comparación basada en la ingeniería es más útil que una declaración genérica sobre una rápida recuperación de la inversión.
¿Cuándo vale la pena invertir en la automatización del pulido robótico?
El pulido robótico puede ser particularmente atractivo cuando:
-
La fábrica produce piezas repetibles.
-
El acabado final es comercialmente importante.
-
La calidad del pulido manual varía entre operarios.
-
Es difícil mantener mano de obra especializada en pulido.
-
Los costes de retrabajo son significativos.
-
El volumen de producción justifica el uso de equipos automatizados.
-
Las familias de productos tienen una geometría razonablemente estable.
-
La empresa necesita una capacidad de acabado más predecible.
Sin embargo, la automatización puede ser menos adecuada cuando cada pieza es única o cuando la calidad de pulido aceptable depende de un juicio individual extenso.
Una fábrica También se debe determinar si los problemas actuales se originan en etapas anteriores del proceso. Si los componentes llegan con defectos superficiales muy variados, una máquina de pulido automatizada puede requerir una detección más compleja y un procesamiento adaptativo. Mejorar la calidad de la fundición, el rectificado o la preparación preliminar puede ser necesario antes de que la automatización del pulido final sea fiable. ¿Se puede integrar el pulido robótico con otros procesos de fabricación? Sí, siempre que el equipo y los requisitos de producción lo permitan. Una celda de pulido puede conectarse a operaciones de mecanizado, rectificado, manipulación de piezas, inspección y limpieza o acabado posteriores. Un posible flujo de trabajo es: Carga de la pieza Identificación de la pieza Posicionamiento de la fijación Preliminar Preparación de la superficie
Pulido robótico
Limpieza
Inspección de la superficie
Descarga de la pieza terminada
Esta es una secuencia de proceso ilustrativa, no una configuración fija suministrada con cada máquina.
La integración real depende de la geometría del producto, los requisitos de calidad, la capacidad y la inversión.
XINMEI ofrece soluciones más amplias de automatización CNC y líneas de producción para fabricantes que planifican diseños de equipos integrados.
Para los compradores, considerar la automatización desde el principio es valioso, ya que la manipulación de piezas, el diseño de los accesorios y el acceso a la máquina pueden afectar la expansión futura.
Requisitos de seguridad importantes para la robótica ¿Pulido?
El movimiento de robots, las herramientas de pulido giratorias, la manipulación de piezas, las partículas en suspensión y los compuestos de pulido pueden generar riesgos en el lugar de trabajo.
La seguridad debe evaluarse a nivel de toda la célula de producción.
Consideraciones relevantes:
-
Evaluación de riesgos
-
Protección física
-
Enclavamientos de acceso
-
Funciones de parada de emergencia
-
Acceso seguro para mantenimiento
-
Protección de herramientas
-
Control de polvo y partículas
-
Protección contra incendios específica del material riesgos
-
Seguridad eléctrica
-
Capacitación del operador
La norma ISO 10218-1:2025 aborda los requisitos de seguridad para robots industriales, mientras que la ISO 10218-2:2025 aborda las aplicaciones de robots industriales y las celdas robóticas.
El integrador del equipo debe evaluar los requisitos de seguridad pertinentes para la instalación completa.
Estas normas no establecen automáticamente que una pulidora en particular esté certificada o cumpla con la normativa.
El polvo metálico requiere especial atención.
Dependiendo del material procesado y las condiciones de operación, el polvo de pulido puede presentar riesgos de polvo combustible.
Por lo tanto, se debe seleccionar un sistema de recolección de polvo mediante una evaluación adecuada específica para el proceso, en lugar de asumir que es seguro para todos los metales.
Los compradores deben confirmar la responsabilidad de la evaluación de seguridad y la validación final de la instalación antes de la compra. Aprobación del proyecto.
¿Cómo deben evaluar los compradores a los proveedores de máquinas de pulido robóticas?
Una evaluación estructurada de proveedores facilita la comparación de empresas que ofrecen diferentes conceptos de máquinas.
Se debe prestar especial atención a las siguientes áreas.
Comprensión de la aplicación
¿Comprende el proveedor el material, la geometría de la superficie, los requisitos de acabado y el objetivo de producción?
Conocimiento del proceso de pulido
¿Puede el equipo explicar las herramientas de pulido propuestas, la selección del compuesto, las condiciones de contacto y la secuencia de procesamiento?
Pruebas de muestras
¿Realizará el proveedor pruebas con piezas reales y documentará los resultados?
Ingeniería de equipos
¿Puede el proveedor explicar la arquitectura del robot seleccionado, el mecanismo de pulido, los accesorios y el enfoque de control?
Personalización
¿Puede el sistema adaptarse al producto requerido? ¿Variaciones, estaciones múltiples o automatización futura?
Verificación de calidad
¿El aspecto superficial, las dimensiones, la repetibilidad y los requisitos del ciclo de producción están cubiertos por un plan de aceptación?
Fabricación y montaje
¿Quién ensambla el sistema y controla su integración?
Soporte técnico
¿La puesta en marcha, la capacitación, el mantenimiento, la documentación y las piezas de repuesto están incluidas o claramente definidas?
Transparencia comercial
¿La cotización distingue las características estándar de los componentes opcionales o personalizados?
Idoneidad de producción a largo plazo
¿Puede el proveedor explicar la gestión de consumibles, el cambio de configuración y los posibles cuellos de botella en la producción?
No se debe seleccionar a un proveedor exclusivamente porque utilice una marca de robot conocida.
El robot es solo una parte del proceso de acabado. sistema.
¿Qué debe incluirse en una prueba de aceptación en fábrica (FAT) de una máquina pulidora robótica?
Las pruebas de aceptación en fábrica deben confirmar que el equipo terminado cumple con los requisitos acordados antes del envío.Para equipos de pulido, la prueba debe hacer hincapié en la calidad de la pieza terminada, así como en la funcionalidad de la máquina. Una prueba de aceptación en fábrica (FAT) práctica puede incluir: Verificación de la configuración del equipo Verificación del movimiento y las pruebas funcionales del robot Funcionamiento de la herramienta de pulido Verificación de la sujeción de la pieza Ejecución del programa (cuando corresponda) Probaciones de control de fuerza (cuando corresponda) Procesamiento de muestras representativas Inspección del aspecto superficial Verificaciones dimensionales Completa Medición del tiempo de ciclo
Procedimientos de consumibles y cambio
Prueba de producción continua acordada
Verificación de la función de seguridad
Revisión de la documentación
El comprador y el proveedor deben acordar las muestras de las piezas, las condiciones iniciales, los acabados de referencia, los métodos de inspección y los límites de aceptación.
Las pruebas de aceptación en planta deben confirmar que el equipo instalado funciona según lo requerido en la fábrica del cliente.
¿Cómo apoya XINMEI las aplicaciones de pulido robótico?
XINMEI Intelligent desarrolla equipos de mecanizado CNC y soluciones de automatización industrial para fabricantes que requieren una producción estable y repetible.
Su solución publicada de acabado de superficies robóticas combina robots industriales, unidades de rectificado y pulido, utillajes, sistemas de control, control de fuerza y módulos de producción configurables.
Solución de automatización para rectificado y pulido robótico
El Rectificado y pulido robótico La solución de automatización para pulido es el punto de partida más relevante para la evaluación de proyectos de pulido.
La solución incluye:
Operación robótica industrial Herramientas de rectificado y pulido Control de fuerza constante Posicionamiento de la pieza Control PLC e HMI Protección de seguridad Posicionamiento por visión opcional Configuraciones multiestación Carga y descarga automáticas MES o línea de producción Integración Equipos opcionales para el control del polvo Las configuraciones reales deben confirmarse para cada proyecto. La Rectificadora robótica inteligente CNC de Xinmei es otra opción de equipo relevante para los compradores cuyo proceso de acabado incluye rectificado y pulido robótico. El diseño publicado de la máquina incluye una estructura integrada de rectificado con banda de fundición, tensión estable de la banda de lijado y un bastidor tratado para mayor estabilidad estructural. Puede considerarse cuando la aplicación requiere una preparación de superficie controlada o rectificado combinado con operaciones de pulido adecuadas. Sin embargo, los compradores no deben asumir que cada configuración está diseñada para un pulido espejo final sin realizar pruebas específicas del proyecto. El flujo de trabajo de implementación publicado por XINMEI incluye: Análisis de requisitos Pruebas de muestra y evaluación de procesos Confirmación de la solución técnica Fabricación y ensamblaje Puesta en marcha de la fábrica Instalación, capacitación y Soporte Esto proporciona una estructura práctica para planificar un proyecto de pulido robótico personalizado. Para los compradores, el siguiente paso debería ser definir la pieza exacta y los requisitos de acabado antes de solicitar una configuración de la máquina. Una solicitud de presupuesto detallada permite al proveedor evaluar la aplicación con mayor precisión. Incluya la siguiente información. Nombre del producto Dibujo 2D o modelo 3D Especificaciones del material Dimensiones y peso de la pieza Fabricación de la pieza en bruto proceso Muestras representativas Áreas que requieren pulido Áreas que deben permanecer intactas Estado actual de la superficie Acabado decorativo requerido Requisitos de rugosidad superficial (cuando corresponda) Muestras de referencia aprobadas Defectos aceptables e inaceptables Diario o mensual Volumen Método de pulido actual Tiempo de ciclo actual Número de variantes de producto Turnos de producción necesarios Frecuencia de cambio Problemas actuales de reproceso y desperdicio Nivel de automatización preferido Espacio disponible en la fábrica Interfaces de la línea de producción existentes Carga y descarga Requisitos Requisitos de seguridad y medioambientales País de destino Expectativas de instalación y servicio Las fotografías o vídeos del proceso de pulido actual también pueden proporcionar información valiosa. Para obtener una propuesta específica para su aplicación, los compradores pueden enviar los requisitos de su proyecto de pulido a XINMEI. Una máquina de pulido robótica utiliza movimientos robóticos programados y herramientas de pulido adecuadas para mejorar el estado o el aspecto de la superficie de los componentes. Las aplicaciones pueden incluir acabados decorativos de metales, alisado fino de superficies, pulido brillante y preparación para tratamientos superficiales posteriores.
2. ¿Cuál es la diferencia entre pulido robótico y rectificado robótico?
El rectificado robótico generalmente se centra en eliminar el exceso de material, rebabas, cordones de soldadura o defectos superficiales importantes. El pulido robótico se centra en refinar la superficie y lograr una apariencia o acabado específico. Muchos productos requieren rectificado o preparación de la superficie antes del pulido final.
3. ¿Puede una máquina de pulido robótico lograr un acabado de espejo?
Un sistema robótico puede lograr un acabado similar al de un espejo en componentes adecuados cuando la condición superficial inicial, el material, las herramientas de pulido, la secuencia del proceso y los parámetros de control son apropiados. El proveedor debe demostrar el resultado en muestras reales. La capacidad de lograr un acabado de espejo nunca debe asumirse únicamente a partir de las especificaciones del robot.
4. ¿Qué metales pueden procesar las máquinas de pulido robótico?
El pulido robótico se puede configurar para materiales como acero inoxidable, latón, aluminio, aleación de zinc y acero al carbono. Sin embargo, los abrasivos, los compuestos, las condiciones de contacto y los requisitos de seguridad varían según el material. Es necesario realizar pruebas de muestra para validar el proceso propuesto. El control de fuerza puede ser especialmente útil cuando la geometría de la pieza varía o cuando es difícil mantener un contacto constante. Algunas aplicaciones pueden utilizar la flexibilidad pasiva u otros mecanismos adecuados. El enfoque correcto depende del acabado requerido, las características de la herramienta y la geometría de la pieza. Entre los factores importantes se incluyen la configuración del robot, las estaciones de pulido, las herramientas de rectificado o pulido, el control de fuerza, los accesorios, la automatización, los sistemas de seguridad, la ingeniería, las pruebas de muestra y la puesta en marcha. Envíe el plano o la muestra de la pieza, el material, el estado actual de la superficie, el acabado deseado, el volumen de producción, el proceso de pulido existente y los requisitos de automatización. Esta información ayuda al equipo de ingeniería a evaluar el concepto de equipo adecuado e identificar cualquier prueba de muestra necesaria antes de la cotización. Elegir un proveedor de máquinas de pulido robótico requiere más que comparar las especificaciones del robot o los precios del equipo.
Rectificadora robótica inteligente CNC
Ingeniería y flujo de trabajo del proyecto
¿Qué información debe enviar para obtener un presupuesto de una máquina de pulido robótico?
Información de la pieza
Requisitos de superficie
Requisitos de producción
Requisitos de equipo
Preguntas frecuentes sobre proveedores de máquinas de pulido robóticas
1. ¿Para qué se utiliza una máquina de pulido robótica?
5. ¿Es necesario el control de fuerza constante para el pulido robótico?
6. ¿Qué factores influyen en el precio de una máquina de pulido robótico?
12. ¿Qué debo enviar a XINMEI para un proyecto de pulido robótico?
Conclusión